
〜線路内での自律歩行と巡視者への追従を技術面から支援〜
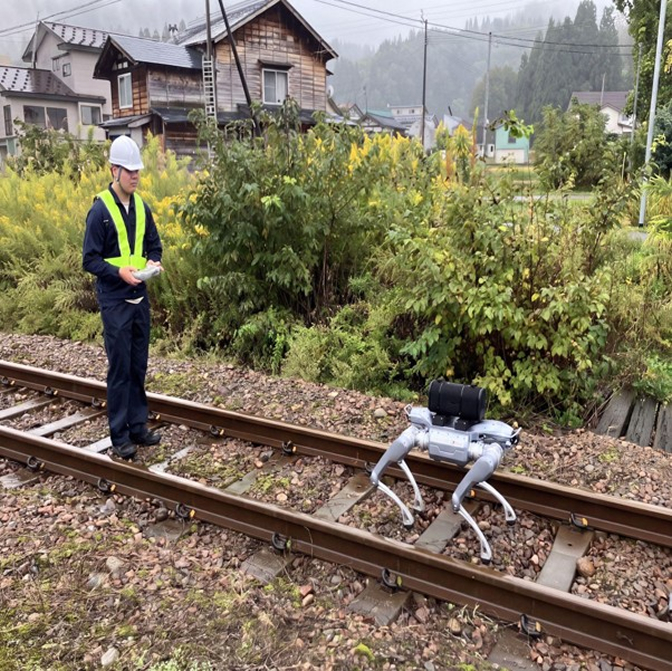
株式会社マップフォーは、東鉄工業株式会社(以下「東鉄工業」)とCalTa株式会社(以下「CalTa」)が開発を進める「自律歩行型動物忌避ロボット」に、自律移動技術の開発パートナーとして協力しています。2026年10月6日に両社が只見線の日中線路メンテナンス現場で実施した効果検証において、マップフォーが開発に携わった自律歩行機能が、営業線の線路内で活用されました。
背景
山間部を走る鉄道路線では、線路設備の巡視や保守作業の際に作業員がクマなどの野生動物と遭遇するリスクが高まっています。東鉄工業とCalTaは、作業員に先行して線路内を自律的に歩行し、動物忌避音で野生動物を遠ざけるロボットの開発を進めています。
効果検証の概要(東鉄工業・CalTaの発表より)
- 実施日:2026年10月6日
- 場所:只見線 只見駅〜小出駅間の日中線路メンテナンス現場
- 主な結果:
- 駅ホーム脇および線路脇からのロボットの乗降を、対象区間のすべての箇所で支障なく実施(成功率100%)
- 自律歩行中に踏切が介在した場合の自動停止を確認(5回中5回)
- 巡視者との一定間隔(3〜15mの範囲で任意に設定)を維持しながら、曲線区間を含む約700mの自律歩行試験を完遂
検証の詳細は、両社のリリースをご覧ください。
只見線における「自律歩行型動物忌避ロボット」の効果検証について
マップフォーの役割
マップフォーは、自動運転・ロボット向けの自己位置推定および自律移動技術の開発に取り組んできました。本ロボットでは、その知見を生かし、線路内での自己位置推定、巡視者への追従歩行制御、停止判断に関わるソフトウェアの開発等を担当しています。
今後の展望
マップフォーは、本ロボットの実用化に向けて、引き続き開発パートナーとして東鉄工業・CalTaの取り組みを技術面から支援するとともに、鉄道をはじめとするインフラ保守の現場で働く方々の安全確保に貢献してまいります。